Autonome Systeme & Mobility: Wie Maschinen ihre Umgebung wahrnehmen und selbstständig handeln
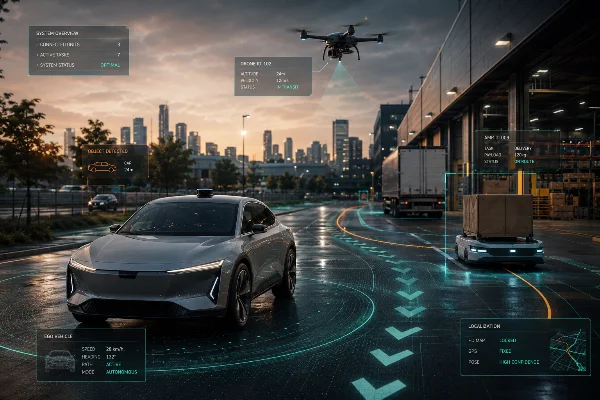
Autonome Systeme können Aufgaben ohne permanente menschliche Steuerung ausführen. Sie erfassen ihre Umgebung, bewerten Situationen, treffen Entscheidungen und führen daraus Handlungen ab.
Im Bereich Mobility reicht das Spektrum von Fahrerassistenzsystemen über selbstfahrende Fahrzeuge bis zu autonomen Lieferrobotern, Drohnen, Schiffen und mobilen Arbeitsmaschinen.
Die Grundlage bilden Sensorik, künstliche Intelligenz, präzise Lokalisierung und zuverlässige Steuerung. Erst das Zusammenspiel dieser Komponenten ermöglicht es einem System, sich sicher in einer dynamischen Umgebung zu bewegen.
Was ist ein autonomes System?
Ein autonomes System ist in der Lage, innerhalb definierter Grenzen selbstständig zu handeln.
Dazu muss es mehrere Aufgaben erfüllen:
Umgebung erfassen,
eigene Position bestimmen,
relevante Objekte und Situationen erkennen,
zukünftige Entwicklungen abschätzen,
Entscheidungen treffen,
Bewegungen planen,
Aktionen sicher ausführen.
Autonomie bedeutet jedoch nicht zwangsläufig vollständige Unabhängigkeit.
Viele Systeme arbeiten nur in bestimmten Bereichen, bei bestimmten Geschwindigkeiten oder unter klar definierten Umweltbedingungen.
Was bedeutet Mobility in diesem Zusammenhang?
Mobility umfasst alle Systeme, die Menschen, Güter oder Maschinen bewegen.
Dazu gehören:
Pkw,
Nutzfahrzeuge,
Busse,
Züge,
autonome Shuttles,
mobile Roboter,
Lieferfahrzeuge,
Drohnen,
Landmaschinen,
Baumaschinen,
Schiffe,
fahrerlose Transportsysteme.
Autonome Mobilität ist daher deutlich breiter als das selbstfahrende Auto.
In Produktionshallen bewegen sich autonome mobile Roboter. In Lagern transportieren fahrerlose Systeme Waren. In der Landwirtschaft fahren Maschinen selbstständig über Felder. In Häfen und Minen arbeiten autonome Transportfahrzeuge in kontrollierten Bereichen.
Wie nimmt ein autonomes System seine Umgebung wahr?
Autonome Systeme kombinieren mehrere Sensortypen.
Kameras
Kameras liefern detaillierte visuelle Informationen. Sie erkennen:
Fahrspuren,
Verkehrszeichen,
Personen,
Fahrzeuge,
Hindernisse,
Ampeln,
Oberflächen.
Mit Machine Vision und Deep Learning können Objekte klassifiziert und Bewegungen verfolgt werden.
Radar
Radar misst Entfernung und Relativgeschwindigkeit. Es funktioniert auch bei Dunkelheit und häufig zuverlässiger als Kameras bei Regen, Nebel oder Staub.
LiDAR
LiDAR erzeugt dreidimensionale Punktwolken der Umgebung. Dadurch lassen sich Objekte, Entfernungen und räumliche Strukturen präzise erfassen.
Ultraschall
Ultraschallsensoren messen kurze Distanzen und werden häufig beim Parken, Rangieren oder in langsamen Robotikanwendungen eingesetzt.
Inertiale Sensoren
Beschleunigungs- und Drehratensensoren messen Bewegung und Orientierung.
Sie sind besonders wichtig, wenn Satellitensignale kurzfristig ausfallen.
Satellitennavigation
GPS und andere Satellitensysteme liefern globale Positionsinformationen.
Für besonders präzise Anwendungen werden Korrekturdaten und zusätzliche Referenzsysteme genutzt.
Raddrehzahl- und Positionssensoren
Diese Sensoren erfassen Bewegung, Geschwindigkeit und Lenkwinkel.
Warum ist Sensor Fusion entscheidend?
Kein einzelner Sensor ist unter allen Bedingungen zuverlässig.
Kameras liefern viele Details, können jedoch bei Blendung oder Dunkelheit eingeschränkt sein. Radar arbeitet auch bei schlechter Sicht, bietet aber weniger visuelle Informationen. LiDAR liefert präzise Geometrie, benötigt jedoch zusätzliche Verarbeitung.
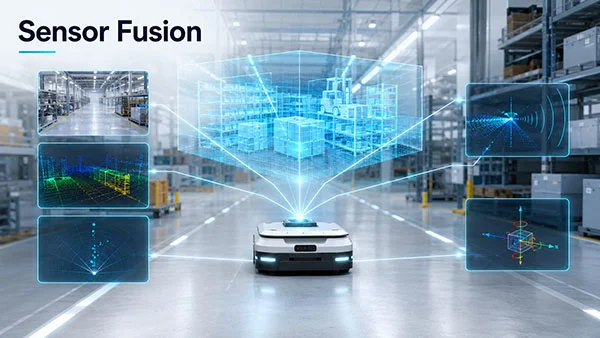
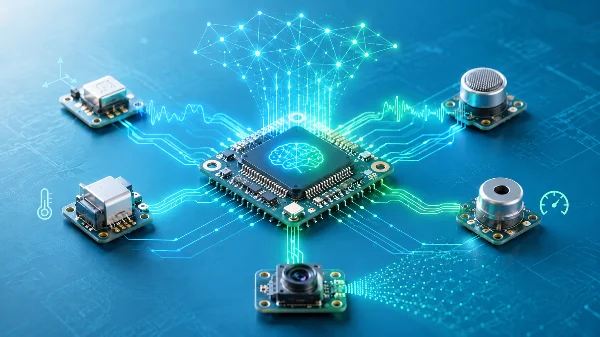
Sensor Fusion kombiniert diese unterschiedlichen Datenquellen.
Dadurch entsteht ein robusteres Modell der Umgebung.
Das System kann beispielsweise erkennen, dass Kamera und LiDAR dasselbe Objekt erfassen, während Radar zusätzlich dessen Geschwindigkeit bestimmt.
Lokalisierung und Kartierung
Ein autonomes System muss wissen, wo es sich befindet.
Diese Aufgabe ist komplexer, als lediglich eine GPS-Position zu bestimmen.
Das System kombiniert:
Satellitennavigation,
digitale Karten,
Landmarken,
Kamerabilder,
LiDAR-Daten,
Raddrehzahlen,
inertiale Messwerte.
Ein wichtiges Verfahren ist Simultaneous Localization and Mapping, kurz SLAM.
Dabei erstellt oder aktualisiert ein System eine Karte seiner Umgebung und bestimmt gleichzeitig seine eigene Position innerhalb dieser Karte.
SLAM ist besonders wichtig für mobile Roboter, Drohnen und Fahrzeuge in Bereichen ohne zuverlässigen Satellitenempfang.
Wahrnehmung und Objekterkennung
Nach der Datenerfassung muss das System verstehen, was sich in seiner Umgebung befindet.
Dazu gehören:
Objekterkennung,
Klassifikation,
Spurverfolgung,
Freiraumerkennung,
Bewegungsanalyse,
Verhaltenserkennung.
Ein autonomes Fahrzeug muss nicht nur erkennen, dass sich vor ihm ein Objekt befindet. Es muss auch unterscheiden, ob es sich um ein anderes Fahrzeug, einen Fußgänger, ein Tier oder ein unbewegliches Hindernis handelt.
Zusätzlich muss es abschätzen, wie sich dieses Objekt wahrscheinlich bewegen wird.
Planung und Entscheidung
Auf Grundlage der Wahrnehmung plant das System sein Verhalten.
Die Planung erfolgt häufig auf mehreren Ebenen.
Strategische Planung
Das System wählt eine übergeordnete Route.
Verhaltensplanung
Es entscheidet beispielsweise:
Spur halten,
Spur wechseln,
anhalten,
überholen,
ausweichen,
Geschwindigkeit reduzieren.
Bewegungsplanung
Das System berechnet eine konkrete Trajektorie.
Diese legt fest, wie sich das Fahrzeug oder der Roboter in den nächsten Sekunden bewegen soll.
Regelung
Lenkung, Antrieb und Bremsen setzen die geplante Bewegung um.
Welche Rolle spielt künstliche Intelligenz?
Künstliche Intelligenz wird vor allem bei der Wahrnehmung und Situationsbewertung eingesetzt.
Neuronale Netze können:
Objekte erkennen,
Fahrspuren identifizieren,
freie Flächen bestimmen,
Bewegungsmuster analysieren,
Verkehrssituationen klassifizieren,
Anomalien erkennen.
AI ist jedoch nur ein Teil des Gesamtsystems.
Sicherheitskritische Funktionen kombinieren häufig lernende Verfahren mit klassischen Regelungs-, Planungs- und Überwachungsalgorithmen.
Dieser hybride Ansatz verbindet die Flexibilität von AI mit nachvollziehbaren technischen Sicherheitsmechanismen.
Edge AI in autonomen Systemen
Autonome Systeme müssen schnell reagieren. Eine Entscheidung über Bremsen, Ausweichen oder Stoppen kann nicht vollständig an eine entfernte Cloud ausgelagert werden.
Die zentrale Verarbeitung erfolgt deshalb lokal im Fahrzeug oder Roboter.
Edge-AI-Hardware verarbeitet Sensorströme in Echtzeit und führt trainierte Modelle direkt aus.
Die Cloud kann ergänzend für:
Modelltraining,
Kartenupdates,
Flottenanalyse,
Softwareverteilung,
langfristige Datenauswertung
genutzt werden.
Die unmittelbare Fahr- oder Bewegungsentscheidung bleibt jedoch lokal.
Autonomiegrade
Autonomie ist kein einheitlicher Zustand. Systeme können unterschiedlich viele Aufgaben übernehmen.
Ein einfaches Assistenzsystem unterstützt nur einzelne Funktionen. Fortgeschrittene Systeme können Lenkung und Geschwindigkeit gleichzeitig übernehmen.
Hochautomatisierte Systeme fahren in bestimmten Situationen selbstständig, benötigen aber weiterhin definierte Übergabemöglichkeiten.
Vollautonome Systeme sollen alle Fahraufgaben innerhalb ihres vorgesehenen Einsatzbereichs eigenständig ausführen.
Entscheidend ist dabei der sogenannte Operational Design Domain.
Dieser Begriff beschreibt die Bedingungen, unter denen das System funktionieren darf.
Dazu gehören beispielsweise:
Straßentyp,
Geschwindigkeit,
Wetter,
Tageszeit,
geografischer Bereich,
Verkehrsbedingungen.
Typische Anwendungsfelder
Autonome Pkw
Selbstfahrende Fahrzeuge sollen Personen sicher und effizient transportieren.
Robotaxis und Shuttles
Diese Systeme arbeiten häufig in klar begrenzten Gebieten und auf definierten Routen.
Logistik und Lager
Autonome mobile Roboter transportieren Materialien innerhalb von Gebäuden.
Lieferroboter
Kleine Fahrzeuge übernehmen Transporte auf Gehwegen, Werksgeländen oder Campusbereichen.
Landwirtschaft
Autonome Traktoren und Feldroboter übernehmen Aussaat, Pflege, Ernte und Überwachung.
Bau und Bergbau
Fahrerlose Maschinen arbeiten in kontrollierten Bereichen und transportieren Material.
Drohnen
Drohnen werden für Inspektion, Vermessung, Logistik und Überwachung eingesetzt.
Schifffahrt
Autonome oder teilautonome Schiffe unterstützen Navigation, Hafenbetrieb und Gütertransport.
Sicherheit als zentrale Herausforderung
Ein autonomes System muss auch bei unerwarteten Situationen sicher reagieren.
Dazu gehören:
Sensorausfälle,
verdeckte Objekte,
schlechte Sicht,
fehlerhafte Karten,
unerwartetes Verhalten anderer Verkehrsteilnehmer,
Kommunikationsausfälle,
technische Defekte.
Sicherheit wird deshalb auf mehreren Ebenen umgesetzt.
Redundanz
Mehrere Sensoren oder Rechensysteme übernehmen ähnliche Aufgaben.
Plausibilitätsprüfung
Das System vergleicht Ergebnisse verschiedener Quellen.
Fehlererkennung
Komponenten überwachen sich gegenseitig.
Sicherer Zustand
Bei kritischen Fehlern muss das System kontrolliert anhalten oder eine andere sichere Reaktion ausführen.
Simulation und Tests
Autonome Systeme werden in Simulationen, auf Teststrecken und im realen Betrieb geprüft.
Cybersecurity
Vernetzte autonome Systeme können Ziel von Cyberangriffen werden.
Besonders geschützt werden müssen:
Fahrzeugkommunikation,
Softwareupdates,
Sensor- und Steuerdaten,
externe Schnittstellen,
Karten- und Positionsdaten.
Ein Angreifer darf weder falsche Sensordaten einspeisen noch Steuerbefehle manipulieren können.
Sichere Startprozesse, verschlüsselte Kommunikation und signierte Updates sind deshalb zentrale Bestandteile der Architektur.
Kommunikation mit Infrastruktur und anderen Fahrzeugen
Autonome Systeme können Informationen mit anderen Fahrzeugen und der Infrastruktur austauschen.
Diese Kommunikation kann Hinweise liefern, die nicht direkt mit den eigenen Sensoren sichtbar sind.
Beispiele sind:
Warnungen vor Unfällen,
Ampelphasen,
Baustelleninformationen,
Straßenzustand,
Position von Einsatzfahrzeugen,
Bewegungen anderer Fahrzeuge.
Diese externe Information verbessert das Situationsbild, darf jedoch nicht die einzige Grundlage einer sicherheitskritischen Entscheidung sein.
Herausforderungen im Alltag
Autonome Systeme funktionieren besonders gut in strukturierten und kontrollierten Umgebungen.
Schwieriger sind offene Umgebungen mit vielen unvorhersehbaren Einflüssen.
Dazu gehören:
komplexe Innenstädte,
Baustellen,
ungewöhnliche Verkehrsführung,
schlechte Wetterbedingungen,
nicht standardisiertes Verhalten,
unklare Markierungen.
Eine der größten Herausforderungen liegt daher nicht in typischen Situationen, sondern in seltenen Sonderfällen.
Nachhaltigkeit und Effizienz
Autonome Mobilität kann zu effizienteren Transportprozessen beitragen.
Mögliche Vorteile sind:
gleichmäßigeres Fahren,
bessere Auslastung,
weniger Leerfahrten,
optimierte Routen,
reduzierte Wartezeiten,
besser koordinierte Logistik.
Ob tatsächlich Umweltvorteile entstehen, hängt jedoch vom Gesamtsystem ab.
Mehr Komfort kann auch zu zusätzlichem Verkehr führen. Entscheidend sind daher Verkehrsplanung, Fahrzeugauslastung und die Verbindung mit öffentlichem Verkehr.
Fazit
Autonome Systeme verbinden Sensorik, künstliche Intelligenz, Lokalisierung, Planung und Steuerung.
Sie müssen ihre Umgebung nicht nur erfassen, sondern auch verstehen, Entwicklungen abschätzen und sicher handeln.
Im Bereich Mobility reichen die Anwendungen vom autonomen Pkw über mobile Roboter bis zu Drohnen, Landmaschinen und Schiffen.
Der technische Fortschritt ist erheblich, doch zuverlässige Autonomie erfordert mehr als leistungsfähige AI-Modelle. Entscheidend sind robuste Sensor Fusion, klare Einsatzgrenzen, funktionale Sicherheit, Cybersecurity und umfangreiche Tests.