Sensor Fusion: Wie aus einzelnen Messwerten ein zuverlässiges Gesamtbild entsteht
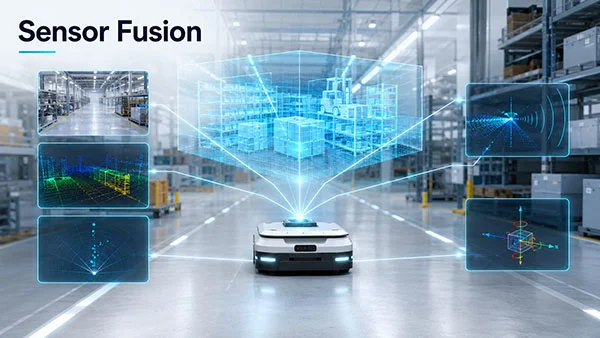
Sensoren bilden die Grundlage moderner Automatisierung. Kameras erkennen Objekte, Radarsensoren messen Entfernungen und Geschwindigkeiten, Inertialsensoren erfassen Bewegungen und Beschleunigungen. Jeder Sensortyp liefert wertvolle Informationen – aber auch nur einen Ausschnitt der Realität.
Sensor Fusion verbindet die Daten mehrerer Sensoren zu einem gemeinsamen, möglichst zuverlässigen Lagebild. Dadurch können Maschinen, Fahrzeuge und intelligente Systeme ihre Umgebung genauer wahrnehmen, Situationen besser bewerten und fundiertere Entscheidungen treffen.
Was bedeutet Sensor Fusion?
Unter Sensor Fusion versteht man die Zusammenführung von Messdaten aus mehreren Sensoren oder Informationsquellen. Das Ziel besteht darin, eine höhere Genauigkeit, Verfügbarkeit und Zuverlässigkeit zu erreichen, als dies mit einem einzelnen Sensor möglich wäre.
Dabei können sowohl unterschiedliche Sensortypen als auch mehrere Sensoren gleicher Bauart kombiniert werden. Ein autonomes Fahrzeug nutzt beispielsweise Kameras, Radar, Ultraschall, LiDAR, Satellitennavigation und Inertialsensoren. Ein Industrieroboter kann Bilddaten mit Kraft-, Positions- und Beschleunigungsmessungen verbinden.
Die einzelnen Signale werden zeitlich synchronisiert, bewertet und in ein gemeinsames Modell überführt. Das Ergebnis ist nicht lediglich eine größere Datenmenge, sondern eine bessere Interpretation der jeweiligen Situation.
Warum einzelne Sensoren nicht ausreichen
Jeder Sensor besitzt spezifische Stärken und Grenzen. Eine Kamera liefert umfangreiche visuelle Informationen, kann jedoch bei Dunkelheit, Nebel oder starker Blendung an Leistungsfähigkeit verlieren. Radar arbeitet weitgehend unabhängig von den Lichtverhältnissen, bietet aber häufig weniger Detailinformationen über Form und Struktur eines Objekts.
LiDAR ermöglicht präzise räumliche Messungen, kann jedoch durch Wetterbedingungen, Verschmutzungen oder ungünstige Reflexionen beeinträchtigt werden. Inertialsensoren reagieren sehr schnell auf Bewegungen, können über längere Zeiträume jedoch Messabweichungen aufbauen.
Sensor Fusion gleicht solche Schwächen aus. Liefert ein Sensor unsichere oder unvollständige Daten, können andere Sensoren zusätzliche Hinweise bereitstellen. Auf diese Weise entstehen robuste Systeme, die auch unter wechselnden Bedingungen zuverlässig arbeiten.
Die wichtigsten Formen der Sensor Fusion
Sensor Fusion kann auf unterschiedlichen Ebenen erfolgen.
Fusion auf Datenebene
Bei der Fusion auf Datenebene werden weitgehend unverarbeitete Sensordaten zusammengeführt. Dieses Verfahren kann besonders viele Informationen erhalten, stellt jedoch hohe Anforderungen an Rechenleistung, Datenübertragung und Synchronisierung.
Fusion auf Merkmalsebene
Hier werden zunächst charakteristische Merkmale aus den Sensordaten extrahiert. Dazu gehören beispielsweise Objektkonturen, Bewegungsrichtungen, Temperaturprofile oder markante Bildpunkte. Anschließend werden diese Merkmale miteinander kombiniert.
Fusion auf Entscheidungsebene
Bei der Fusion auf Entscheidungsebene analysiert jedes Sensorsystem seine Daten zunächst eigenständig. Die daraus resultierenden Bewertungen oder Entscheidungen werden anschließend zusammengeführt. Dieser Ansatz ist modular und vergleichsweise leicht skalierbar, kann jedoch Informationen verlieren, die in den ursprünglichen Rohdaten enthalten waren.
Welche Ebene geeignet ist, hängt von der Anwendung, der verfügbaren Rechenleistung, den Latenzanforderungen und der benötigten Genauigkeit ab.
Welche Verfahren kommen zum Einsatz?
Für Sensor-Fusion-Systeme werden mathematische, statistische und zunehmend auch lernbasierte Verfahren verwendet.
Zu den etablierten Methoden gehören Filterverfahren wie der Kalman-Filter und seine erweiterten Varianten. Sie schätzen den Zustand eines dynamischen Systems anhand von Messwerten, Unsicherheiten und Bewegungsmodellen. Partikelfilter eignen sich besonders für komplexe oder nichtlineare Situationen, in denen mehrere mögliche Zustände berücksichtigt werden müssen.
Weitere Ansätze basieren auf Wahrscheinlichkeitsmodellen, Bayes-Netzen, Fuzzy-Logik oder regelbasierten Verfahren. In modernen Anwendungen kommen zusätzlich neuronale Netze und Deep-Learning-Modelle zum Einsatz. Sie können komplexe Zusammenhänge zwischen Kamera-, Radar-, LiDAR- und weiteren Sensordaten erlernen.
Klassische und KI-basierte Methoden werden häufig kombiniert. Physikalische Modelle sorgen für Nachvollziehbarkeit und Stabilität, während maschinelles Lernen schwer beschreibbare Muster erkennen kann.
Sensor Fusion und künstliche Intelligenz
Sensor Fusion ist ein zentraler Baustein von Physical AI. Intelligente Maschinen müssen nicht nur Daten verarbeiten, sondern ihre physische Umgebung verstehen und auf Veränderungen reagieren können.
KI-Systeme unterstützen dabei mehrere Aufgaben:
Erkennung und Klassifizierung von Objekten
Verfolgung bewegter Personen, Fahrzeuge oder Maschinen
Bewertung widersprüchlicher Sensorsignale
Erkennung von Anomalien und Sensorausfällen
Vorhersage zukünftiger Bewegungen und Zustände
Anpassung an wechselnde Umweltbedingungen
Die Kombination aus Sensorik, Sensor Fusion und künstlicher Intelligenz ermöglicht Systeme, die Wahrnehmung und Handlung enger miteinander verbinden. Dies ist besonders wichtig für autonome Fahrzeuge, mobile Roboter, Drohnen und intelligente Produktionsanlagen.
Verarbeitung in der Cloud oder am Edge?
Viele Sensor-Fusion-Anwendungen erfordern Entscheidungen innerhalb weniger Millisekunden. Deshalb findet die Verarbeitung zunehmend direkt am Fahrzeug, Roboter, Gerät oder an einer industriellen Anlage statt.
Edge AI reduziert die Latenz, verringert die zu übertragende Datenmenge und ermöglicht einen Betrieb auch bei eingeschränkter Netzwerkverbindung. Zudem können sensible Rohdaten lokal verarbeitet werden.
Cloud-Systeme bleiben dennoch relevant. Sie eignen sich unter anderem für das Training umfangreicher KI-Modelle, die langfristige Analyse von Sensordaten, Flottenauswertungen und die zentrale Optimierung verteilter Systeme.
In der Praxis entstehen häufig hybride Architekturen: Zeitkritische Funktionen laufen am Edge, während rechenintensive Analysen und Modellaktualisierungen in der Cloud erfolgen.
Typische Anwendungsbereiche
Automotive und autonomes Fahren
Fahrzeuge kombinieren Daten aus Kamera, Radar, Ultraschall, LiDAR, GNSS und Inertialsensoren. Dadurch lassen sich Fahrspuren, Hindernisse, Verkehrszeichen, andere Verkehrsteilnehmer und die eigene Position erfassen.
Sensor Fusion ist auch für Fahrerassistenzsysteme entscheidend. Notbremsassistenten, Abstandsregelungen, Spurhaltefunktionen und automatisierte Parksysteme benötigen ein zuverlässiges Bild der Fahrzeugumgebung.
Robotik
Roboter müssen ihre Position, ihre Bewegungen und die Umgebung fortlaufend erfassen. Mobile Roboter verwenden Sensor Fusion für Navigation und Lokalisierung. Industrieroboter verbinden Bild-, Kraft-, Drehmoment- und Positionsdaten, um Bauteile präzise zu greifen und sicher mit Menschen zusammenzuarbeiten.
Industrie und Predictive Maintenance
In Maschinen und Produktionsanlagen können Vibrations-, Temperatur-, Strom-, Druck- und akustische Sensoren gemeinsam ausgewertet werden. Einzelne Messabweichungen sind häufig schwer zu interpretieren. Die Kombination mehrerer Signale kann jedoch frühzeitig auf Verschleiß, Unwuchten oder bevorstehende Ausfälle hinweisen.
Drohnen und unbemannte Systeme
Drohnen kombinieren Kameras, Höhenmesser, Satellitennavigation, Beschleunigungssensoren, Gyroskope und Magnetometer. Sensor Fusion stabilisiert den Flug, unterstützt die Navigation und ermöglicht den Betrieb in Bereichen mit eingeschränktem Satellitenempfang.
Medizintechnik und Wearables
Wearables erfassen beispielsweise Bewegung, Herzfrequenz, Sauerstoffsättigung, Hauttemperatur und elektrische Signale. Durch die gemeinsame Auswertung lassen sich Aktivitätsmuster, Belastungszustände oder mögliche gesundheitliche Auffälligkeiten besser erkennen.
Smart Buildings und Umweltsensorik
Gebäudeautomationssysteme kombinieren Temperatur-, Feuchte-, CO₂-, Bewegungs- und Belegungssensoren. Dadurch können Heizung, Lüftung, Beleuchtung und Raumnutzung bedarfsgerechter gesteuert werden.
Technische Herausforderungen
Die Zusammenführung mehrerer Sensorquellen ist anspruchsvoll. Eine der wichtigsten Voraussetzungen ist die zeitliche Synchronisierung. Bereits geringe Abweichungen können dazu führen, dass Messwerte unterschiedlichen realen Situationen zugeordnet werden.
Auch die räumliche Kalibrierung spielt eine zentrale Rolle. Das System muss wissen, wo sich die Sensoren befinden und in welchem Winkel sie ausgerichtet sind.
Weitere Herausforderungen sind:
unterschiedliche Datenraten und Auflösungen
Messrauschen und systematische Abweichungen
widersprüchliche Sensordaten
veränderliche Umweltbedingungen
begrenzte Rechenleistung und Energieversorgung
hohe Anforderungen an funktionale Sicherheit
Schutz vor Manipulationen und Cyberangriffen
Ein zuverlässiges System muss zudem erkennen können, ob ein Sensor verschmutzt, verdeckt, falsch kalibriert oder ausgefallen ist.
Die Bedeutung von Datenqualität
Die Leistungsfähigkeit eines Sensor-Fusion-Systems hängt nicht allein vom verwendeten Algorithmus ab. Ebenso wichtig sind die Qualität, Repräsentativität und korrekte Zuordnung der Sensordaten.
Bei KI-basierten Verfahren müssen Trainingsdaten unterschiedliche Umgebungen und Grenzfälle abdecken. Dazu zählen schlechte Sichtverhältnisse, ungewöhnliche Objekte, starke Vibrationen, Temperaturschwankungen oder teilweise ausgefallene Sensoren.
Für sicherheitskritische Anwendungen reicht es nicht, nur durchschnittlich gute Ergebnisse zu erzielen. Das System muss auch seltene und unerwartete Situationen zuverlässig behandeln oder in einen sicheren Zustand wechseln.
Sensor Fusion als Grundlage autonomer Systeme
Je autonomer ein System arbeitet, desto wichtiger wird die Qualität seiner Wahrnehmung. Sensor Fusion schafft die Grundlage dafür, dass Maschinen ihre Umgebung nicht nur messen, sondern als zusammenhängende Situation interpretieren können.
Die weitere Entwicklung wird von leistungsfähigeren Edge-Prozessoren, neuen Sensortechnologien, effizienteren KI-Modellen und standardisierten Datenarchitekturen geprägt sein. Gleichzeitig gewinnen Themen wie Nachvollziehbarkeit, funktionale Sicherheit, Energieeffizienz und Cybersecurity an Bedeutung.
Sensor Fusion ist damit weit mehr als die technische Verknüpfung einzelner Messwerte. Sie bildet die Wahrnehmungsschicht moderner intelligenter Systeme – und ist eine der Schlüsseltechnologien für Robotik, autonome Mobilität, Industrie 4.0 und Physical AI.