Neue Roboterhände für NEO: 25 Freiheitsgrade und taktile Sensorik
Hinweis: Dieser Beitrag wurde mit Unterstützung künstlicher Intelligenz erstellt und redaktionell geprüft.
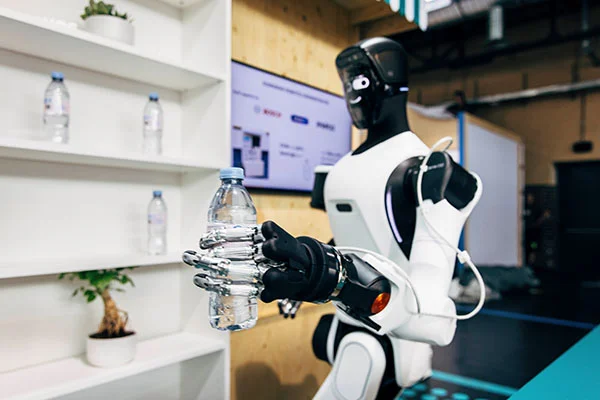
1X hat neue Hände für seinen humanoiden Roboter NEO vorgestellt. Das seilzuggetriebene System verfügt über insgesamt 25 Freiheitsgrade. Davon befinden sich 22 in Fingern und Handfläche, drei weitere im Handgelenk. Nach Angaben des Herstellers sollen die Hände eine hohe Beweglichkeit mit Kraftregelung und taktiler Wahrnehmung verbinden.
Gelenke dienen zugleich als Sensoren
Die Hände arbeiten mit dem von 1X entwickelten Tendon Drive. Die Übersetzungsverhältnisse liegen laut Unternehmen bei ungefähr 5:1 bis 15:1. Alle 25 Freiheitsgrade sind kraftgeregelt und rücktreibbar.
Wird ein Finger von außen bewegt, kann er nachgeben und gleichzeitig die einwirkende Kraft erfassen. 1X bezeichnet diese Eigenschaft als „Force Transparency“. Da jedes Gelenk in einem geschlossenen Regelkreis arbeitet, kennt das System außerdem fortlaufend die Position der einzelnen Gelenke.
Taktile Wahrnehmung an Fingern und Handflächen
Die Oberflächen der Hände enthalten hochauflösende taktile Sensoren. Sie messen Normalkräfte, die Position eines Kontakts und Scherkräfte. Dadurch soll NEO erkennen können, wenn ein Gegenstand zu rutschen beginnt, und seine Greifbewegung in Echtzeit anpassen.
Nach Darstellung von 1X ist diese Kontaktrückmeldung insbesondere bei kleinen, transparenten, verformbaren oder teilweise verdeckten Objekten wichtig, die sich allein mit Kameras nur eingeschränkt erfassen lassen.
Vom USB-C-Stecker bis zum Schraubendreher
1X zeigt NEO bei verschiedenen feinmotorischen Aufgaben. Dazu gehören das Aufnehmen von Schrauben und Münzen, das Einsetzen eines USB-C-Steckers, die Nutzung eines Schraubendrehers, das Drehen einer Glühbirne, das Schließen eines Reißverschlusses und das Sortieren von Weintrauben.
Der Hersteller nennt eine Positioniergenauigkeit von ±0,2 Millimetern. Die Hände sind nach IP68 gegen Staub und Wasser geschützt und bestehen laut 1X aus lebensmittelgeeigneten Materialien.
Für dauerhaften Betrieb entwickelt
Komponenten und vollständige Fingerbaugruppen wurden nach Angaben von 1X über Millionen von Bewegungszyklen getestet. Die Handgelenke hätten auch bei hohen Belastungen mehr als zwei Millionen Testzyklen absolviert.
Die Motoren befinden sich im Unterarm und bewegen die Finger über Sehnen. 1X integriert nach eigenen Angaben unter anderem Motoren, Elektronik, Sensorik, Sehnensysteme und Firmware selbst. Hunderte Hände seien bereits auf einer eigenen Produktionslinie gefertigt worden. Die angegebene Produktionskapazität liegt bei bis zu 10.000 Händen im Jahr 2026.
Mit der Kombination aus Beweglichkeit, Kraftregelung und taktiler Sensorik sollen die Hände für NEO nicht nur als Greifwerkzeug dienen. Sie erfassen zugleich Informationen über den Kontakt mit Gegenständen und bilden damit eine wichtige Schnittstelle zwischen dem Robotersystem und seiner physischen Umgebung.
Quelle: 1X Technologies, „NEO’s Hands – An API to the Physical World“, veröffentlicht am 9. Juli 2026.
https://www.1x.tech/discover/neos-hands