Robotik und Physical AI: Wie intelligente Maschinen wahrnehmen, entscheiden und handeln
Robotik und künstliche Intelligenz wachsen immer stärker zusammen. Klassische Roboter führen meist klar definierte Bewegungen in strukturierten Umgebungen aus. Systeme mit Physical AI sollen dagegen ihre Umgebung erfassen, Situationen interpretieren und ihr Verhalten an veränderte Bedingungen anpassen.
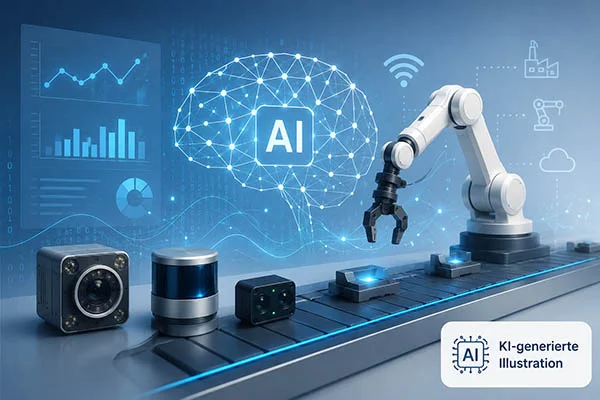
Physical AI beschreibt damit künstliche Intelligenz, die nicht nur digitale Inhalte verarbeitet, sondern direkt mit der physischen Welt verbunden ist. Sensoren liefern Informationen über Umgebung und Maschinenzustand. AI-Modelle bewerten diese Daten. Aktoren setzen die daraus abgeleiteten Entscheidungen in Bewegungen oder andere physische Handlungen um.
Roboter sind eines der wichtigsten Anwendungsfelder dieser Entwicklung. Sie verbinden Wahrnehmung, Planung und Bewegung zu einem geschlossenen Kreislauf.
Was ist ein Roboter?
Ein Roboter ist ein programmierbares technisches System, das Aufgaben in der physischen Welt ausführen kann.
Typische Bestandteile sind:
mechanische Struktur,
Antriebe und Aktoren,
Sensoren,
Steuerung,
Software,
Kommunikationsschnittstellen,
Werkzeuge oder Greifer.
Je nach Bauform kann ein Roboter Bauteile bewegen, Werkstücke bearbeiten, Waren transportieren, Umgebungen erkunden oder mit Menschen zusammenarbeiten.
Nicht jeder Roboter nutzt künstliche Intelligenz. Viele industrielle Systeme arbeiten mit fest programmierten Bewegungsabläufen und klar definierten Regeln.
Was bedeutet Physical AI?
Physical AI bezeichnet AI-Systeme, die ihre Umgebung wahrnehmen, Entscheidungen treffen und physisch handeln.
Im Mittelpunkt steht ein geschlossener Kreislauf:
Sensoren erfassen die reale Umgebung.
Das System interpretiert die Daten.
Ein Modell bewertet die Situation.
Eine Handlung wird geplant.
Aktoren führen die Handlung aus.
Sensoren überprüfen das Ergebnis.
Dieser Ablauf wiederholt sich kontinuierlich.
Physical AI verbindet daher mehrere technische Bereiche:
Sensorik,
Machine Vision,
Sensor Fusion,
Edge AI,
Robotik,
Regelungstechnik,
Bewegungsplanung,
Machine Learning,
digitale Zwillinge.
Wie unterscheidet sich Physical AI von rein digitaler AI?
Viele bekannte AI-Anwendungen arbeiten ausschließlich mit digitalen Informationen.
Sie analysieren beispielsweise:
Texte,
Bilder,
Sprache,
Dokumente,
Softwarecode,
Nutzerdaten.
Fehler bleiben dabei häufig auf die digitale Ebene begrenzt.
Physical AI wirkt dagegen auf reale Objekte und Prozesse ein.
Ein Roboter kann ein Bauteil greifen, ein autonomes Fahrzeug kann bremsen und eine Produktionsanlage kann Prozessparameter verändern.
Dadurch entstehen zusätzliche Anforderungen:
sichere Reaktionen,
kurze Antwortzeiten,
robuste Sensorik,
präzise Bewegungen,
zuverlässige Fehlererkennung,
klar definierte Einsatzgrenzen.
Ein falsch klassifiziertes Bild ist ärgerlich. Eine falsche Bewegung eines Roboters kann dagegen Material beschädigen oder Menschen gefährden.
Welche Arten von Robotern gibt es?
Industrieroboter
Industrieroboter werden vor allem in der Fertigung eingesetzt.
Typische Aufgaben sind:
Schweißen,
Lackieren,
Montieren,
Palettieren,
Maschinenbeladung,
Materialhandhabung,
Qualitätsprüfung.
Sie arbeiten häufig in klar strukturierten Bereichen und führen wiederholbare Bewegungen mit hoher Präzision aus.
Kollaborative Roboter
Kollaborative Roboter, häufig Cobots genannt, sind für die Zusammenarbeit mit Menschen ausgelegt.
Sie verfügen über Sicherheitsfunktionen wie:
Kraftbegrenzung,
Drehmomentüberwachung,
Geschwindigkeitsanpassung,
Kollisionserkennung,
sichere Stoppfunktionen.
Cobots ersetzen nicht automatisch klassische Industrieroboter. Sie eignen sich besonders für flexible Aufgaben mit kleineren Losgrößen und häufigen Produktwechseln.
Mobile Roboter
Mobile Roboter bewegen sich selbstständig oder teilautonom durch ihre Umgebung.
Dazu gehören:
autonome mobile Roboter,
fahrerlose Transportsysteme,
Lieferroboter,
Inspektionsroboter,
mobile Manipulatoren.
Sie werden in Produktion, Logistik, Krankenhäusern, Landwirtschaft und öffentlicher Infrastruktur eingesetzt.
Humanoide Roboter
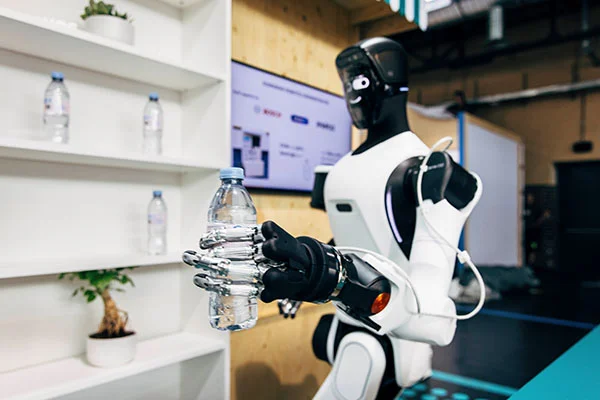
Humanoide Roboter orientieren sich in ihrer Form oder Bewegung am menschlichen Körper.
Sie besitzen häufig Beine, Arme, Hände und einen Kopf mit Sensorsystemen.
Ihr möglicher Vorteil liegt darin, dass sie in Umgebungen arbeiten können, die ursprünglich für Menschen gebaut wurden.
Die technische Umsetzung ist jedoch anspruchsvoll. Gleichgewicht, Energieverbrauch, Greifen und sichere Interaktion stellen hohe Anforderungen.
Service- und Assistenzroboter
Diese Systeme unterstützen Menschen außerhalb klassischer Produktionsumgebungen.
Anwendungen finden sich in:
Pflege,
Reinigung,
Gastronomie,
Handel,
Sicherheit,
Haushalt,
öffentlichem Service.
Feldroboter
Feldroboter arbeiten in unstrukturierten Außenbereichen.
Dazu gehören:
Agrarroboter,
Bauroboter,
Bergbauroboter,
Unterwasserroboter,
Inspektionsdrohnen.
Sie müssen mit Wetter, unebenem Gelände und wechselnden Umgebungsbedingungen umgehen.
Wie nehmen Roboter ihre Umgebung wahr?
Die Wahrnehmung basiert auf Sensoren.
Typische Sensorsysteme sind:
Kameras,
3D-Kameras,
LiDAR,
Radar,
Ultraschall,
Kraftsensoren,
Drehmomentsensoren,
Tastsensoren,
Positionssensoren,
Beschleunigungssensoren,
Mikrofone,
Temperatur- und Abstandssensoren.
Jeder Sensor liefert nur einen Teil des Gesamtbildes.
Eine Kamera erkennt Farben, Formen und Objekte. LiDAR liefert räumliche Entfernungen. Kraftsensoren messen Kontakt. Positionssensoren erfassen Gelenkwinkel und Bewegungen.
Durch Sensor Fusion werden diese Informationen zusammengeführt.
Machine Vision in der Robotik
Machine Vision ist eine zentrale Technologie für intelligente Roboter.
Kamerasysteme helfen dabei:
Objekte zu erkennen,
Positionen zu bestimmen,
Greifpunkte zu identifizieren,
Hindernisse zu lokalisieren,
Arbeitsfortschritte zu kontrollieren,
Qualitätsfehler zu erkennen.
Ein klassischer Roboter benötigt oft exakt positionierte Bauteile.
Ein AI-gestütztes Vision-System kann dagegen auch leicht verschobene, unterschiedlich orientierte oder unsortierte Objekte erkennen.
Dadurch werden Anwendungen flexibler.
Kraft- und Tastsinn
Visuelle Informationen reichen für viele Aufgaben nicht aus.
Beim Greifen, Fügen oder Montieren muss ein Roboter auch Kräfte und Kontakte erfassen.
Kraft- und Drehmomentsensoren messen beispielsweise:
Greifkraft,
Kontaktkraft,
Widerstand beim Einfügen,
Belastung eines Werkzeugs,
Kollisionen.
Taktile Sensoren können Druckverteilungen und Berührung erkennen.
Diese Informationen sind besonders wichtig bei empfindlichen Objekten, engen Passungen und der Zusammenarbeit mit Menschen.
Wie entscheidet ein intelligenter Roboter?
Ein intelligenter Roboter verarbeitet Informationen auf mehreren Ebenen.
Wahrnehmung
Das System erkennt Objekte, Menschen, Hindernisse und Maschinenzustände.
Zustandsbewertung
Es bestimmt seine eigene Position, Gelenkstellung, Geschwindigkeit und aktuelle Aufgabe.
Aufgabenplanung
Der Roboter entscheidet, welche Handlung als Nächstes erforderlich ist.
Bewegungsplanung
Er berechnet einen sicheren Weg für Arm, Greifer oder mobile Plattform.
Regelung
Die Steuerung setzt die geplante Bewegung präzise um.
Rückmeldung
Sensoren prüfen, ob die Handlung erfolgreich war.
Bei einer Abweichung wird die Bewegung korrigiert oder neu geplant.
Welche Rolle spielt künstliche Intelligenz?
AI wird vor allem dort eingesetzt, wo starre Regeln nicht ausreichen.
Typische Aufgaben sind:
Objekterkennung,
Bildsegmentierung,
Greifpunktbestimmung,
Sprachverarbeitung,
Anomalieerkennung,
Bewegungsprognose,
Aufgabenplanung,
Lernen aus Demonstrationen.
Ein AI-Modell kann beispielsweise erkennen, welches Objekt gegriffen werden soll und welche Greifposition geeignet ist.
Die eigentliche Bewegung wird anschließend oft durch klassische Planungs- und Regelungsalgorithmen umgesetzt.
In der Praxis entstehen daher häufig hybride Systeme aus AI und traditioneller Robotik.
Lernen aus Demonstrationen
Bei Learning from Demonstration lernt ein Roboter aus vorgeführten Beispielen.
Ein Mensch zeigt eine Bewegung oder führt den Roboterarm durch eine Aufgabe.
Das System erfasst dabei:
Bewegungsablauf,
Geschwindigkeit,
Kräfte,
Objektposition,
Reihenfolge einzelner Schritte.
Anschließend versucht der Roboter, die Aufgabe selbstständig auszuführen.
Dieser Ansatz kann die Programmierung vereinfachen, besonders bei variantenreichen Aufgaben.
Reinforcement Learning
Beim Reinforcement Learning lernt ein System durch Versuch und Rückmeldung.
Erfolgreiche Handlungen werden belohnt, ungünstige Handlungen negativ bewertet.
In der Robotik kann dieses Verfahren beispielsweise für:
Greifen,
Laufen,
Balancieren,
Bewegungsoptimierung,
Navigation
verwendet werden.
Das direkte Lernen an realen Robotern kann jedoch langsam, teuer oder riskant sein.
Deshalb findet ein großer Teil des Trainings in Simulationen statt.
Simulation und digitale Zwillinge
Digitale Zwillinge und Simulationsumgebungen spielen eine wichtige Rolle bei Physical AI.
Roboter können dort:
Bewegungen testen,
Greifstrategien trainieren,
seltene Situationen durchspielen,
Kollisionsfälle untersuchen,
Sensoren simulieren,
Steuerungsparameter optimieren.
Die Simulation reduziert den Aufwand und das Risiko realer Versuche.
Die Übertragung eines Modells aus der Simulation auf den realen Roboter ist jedoch nicht trivial.
Unterschiede zwischen virtueller und realer Welt werden als Sim-to-Real-Gap bezeichnet.
Dazu gehören:
abweichende Reibung,
ungenaue Materialmodelle,
veränderte Beleuchtung,
Sensorrauschen,
mechanisches Spiel,
unbekannte Umwelteinflüsse.
Edge AI in der Robotik
Roboter müssen oft innerhalb von Millisekunden reagieren.
Deshalb werden Wahrnehmung und Entscheidungsprozesse häufig lokal ausgeführt.
Edge-AI-Systeme können:
Kamerabilder analysieren,
Sensordaten zusammenführen,
Hindernisse erkennen,
Bewegungen anpassen,
Anomalien identifizieren.
Eine dauerhafte Verbindung zu einer Cloud wäre für viele sicherheitskritische Funktionen zu langsam oder zu unsicher.
Die Cloud kann dennoch ergänzend genutzt werden, etwa für:
Modelltraining,
Flottenanalyse,
Softwareupdates,
langfristige Datenauswertung,
zentrale Aufgabenplanung.
Foundation Models für Robotik
Ein neuerer Ansatz sind umfangreiche AI-Modelle, die unterschiedliche Aufgaben, Objekte und Situationen verarbeiten können.
Solche Modelle können Informationen aus mehreren Quellen verbinden:
Bilder,
Sprache,
Sensordaten,
Roboterzustände,
Handlungsanweisungen.
Ein Bediener könnte einem Roboter beispielsweise sprachlich erklären, welches Objekt bewegt werden soll.
Das Modell verbindet diese Anweisung mit Kamerabildern und plant daraus eine Handlung.
Für industrielle Anwendungen müssen solche Systeme jedoch zuverlässig, kontrollierbar und sicher begrenzt werden.
Typische Anwendungen
Flexible Montage
Roboter erkennen verschiedene Bauteile und passen ihre Bewegungen an Produktvarianten an.
Bin Picking
Ein Roboter greift unsortierte Teile aus einem Behälter.
Dafür muss er Objekte erkennen, ihre Lage bestimmen und geeignete Greifpunkte berechnen.
Qualitätsprüfung
Ein Roboter kombiniert Bewegung und Machine Vision, um Bauteile aus verschiedenen Perspektiven zu prüfen.
Logistik
Mobile Roboter transportieren Materialien, planen Routen und reagieren auf Hindernisse.
Maschinenbedienung
Roboter beladen Maschinen, entnehmen Werkstücke und kontrollieren Prozessschritte.
Landwirtschaft
Roboter erkennen Pflanzen, Unkraut, Früchte oder Bodenstrukturen und führen gezielte Arbeiten aus.
Inspektion und Wartung
Mobile Systeme untersuchen schwer zugängliche oder gefährliche Bereiche.
Medizin und Rehabilitation
Robotische Systeme unterstützen Operationen, Therapie und körperliche Rehabilitation.
Welche Vorteile bietet Physical AI in der Robotik?
Höhere Flexibilität
Roboter können besser mit Varianten und veränderten Bedingungen umgehen.
Weniger aufwendige Programmierung
Ein Teil des Verhaltens kann aus Daten oder Demonstrationen gelernt werden.
Bessere Zusammenarbeit mit Menschen
Sensoren und adaptive Steuerungen ermöglichen sicherere Interaktionen.
Mehr Autonomie
Mobile und stationäre Roboter können Aufgaben selbstständiger planen.
Nutzung unstrukturierter Umgebungen
AI hilft Robotern, auch außerhalb exakt vorbereiteter Arbeitsplätze zu arbeiten.
Kontinuierliche Verbesserung
Betriebsdaten können genutzt werden, um Modelle und Prozesse weiterzuentwickeln.
Welche Herausforderungen gibt es?
Sicherheit
Ein lernendes System muss sich auch in unerwarteten Situationen sicher verhalten.
Es braucht klare Grenzen und überwachte Reaktionen.
Zuverlässigkeit
AI-Modelle können Fehler machen, besonders bei unbekannten Objekten oder veränderten Umgebungsbedingungen.
Datenbedarf
Viele Verfahren benötigen umfangreiche und repräsentative Trainingsdaten.
Echtzeitfähigkeit
Wahrnehmung, Planung und Regelung müssen innerhalb kurzer Zeit reagieren.
Rechenleistung
Komplexe Vision- und AI-Modelle benötigen leistungsfähige Hardware.
Energieverbrauch
Mobile Roboter und humanoide Systeme müssen Rechenleistung und Batterielaufzeit ausbalancieren.
Nachvollziehbarkeit
Bei industriellen und sicherheitskritischen Anwendungen muss verständlich sein, warum ein Roboter eine Handlung ausführt.
Integration
Roboter müssen mit Maschinen, IT-Systemen und bestehenden Prozessen verbunden werden.
Cybersecurity
Vernetzte Roboter benötigen Schutz vor manipulierten Befehlen, unsicheren Updates und unbefugtem Zugriff.
Der Mensch im Mittelpunkt
Physical AI bedeutet nicht automatisch, dass Menschen aus Prozessen verschwinden.
Viele Systeme sollen Menschen unterstützen.
Mögliche Formen der Zusammenarbeit sind:
Übernahme körperlich belastender Aufgaben,
Assistenz bei komplexen Montagen,
Transport von Material,
Inspektion gefährlicher Bereiche,
Unterstützung bei Entscheidungen.
Dabei müssen Aufgaben, Verantwortlichkeiten und Sicherheitsgrenzen klar definiert sein.
Menschen bringen Erfahrung, Kontextverständnis und Improvisationsfähigkeit ein. Roboter bieten Präzision, Ausdauer und wiederholbare Leistung.
Robotik und Industrial AI
Robotik ist ein wichtiger Teil von Industrial AI.
Industrial AI analysiert Maschinen- und Prozessdaten. Robotik setzt Entscheidungen physisch um.
Ein intelligentes Produktionssystem kann beispielsweise:
ein Bauteil mit Kameras erkennen,
seine Qualität bewerten,
eine passende Bearbeitung auswählen,
einen Roboter entsprechend steuern,
das Ergebnis erneut prüfen.
Dadurch entsteht ein geschlossener Prozess aus Wahrnehmung, Entscheidung und Handlung.
Von der Automation zur Autonomie
Klassische Automation folgt meist festgelegten Regeln.
Autonomie bedeutet dagegen, dass ein System innerhalb definierter Grenzen eigene Entscheidungen trifft.
Der Übergang ist schrittweise.
Ein Roboter kann zunächst nur feste Bewegungen ausführen. Später erkennt er Objektpositionen selbst. Danach wählt er möglicherweise eigenständig Greifpunkte oder alternative Bewegungswege.
Die größte Herausforderung liegt darin, diese zunehmende Flexibilität mit Sicherheit und Kontrolle zu verbinden.
Fazit
Robotik und Physical AI verbinden künstliche Intelligenz mit der physischen Welt.
Sensoren erfassen Umgebung und Maschinenzustand. AI-Modelle interpretieren diese Informationen. Planung und Regelung übersetzen Entscheidungen in reale Bewegungen.
Dadurch entstehen Roboter, die flexibler, anpassungsfähiger und autonomer arbeiten können.
Der technische Erfolg hängt jedoch nicht nur von leistungsfähigen AI-Modellen ab. Ebenso wichtig sind zuverlässige Sensorik, präzise Mechanik, Echtzeitverarbeitung, funktionale Sicherheit und klare Einsatzgrenzen.
Physical AI macht aus digitaler Intelligenz eine handelnde Technologie. Die Robotik ist dabei eines ihrer wichtigsten und sichtbarsten Anwendungsfelder.