Sensor Fusion in der Praxis: Wie Maschinen ihre Umgebung zuverlässig erfassen
Sensor Fusion bezeichnet die Kombination von Daten aus mehreren Sensoren. Ziel ist es, ein genaueres, robusteres und vollständigeres Bild einer Situation zu erhalten, als es mit einem einzelnen Sensor möglich wäre.
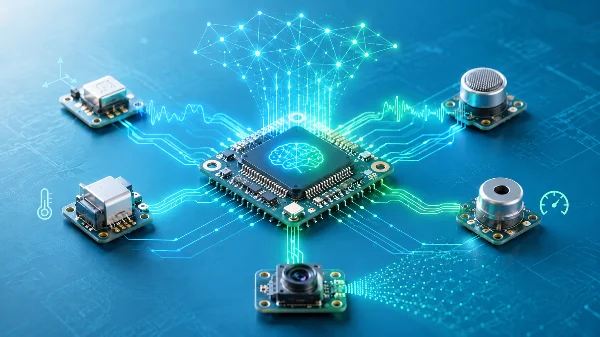
Menschen nutzen dieses Prinzip ständig. Wir orientieren uns gleichzeitig mit unseren Augen, unserem Gleichgewichtssinn, unserem Gehör und unserem Tastsinn. Technische Systeme arbeiten ähnlich: Kameras, Radar, LiDAR, Beschleunigungssensoren, Kraftsensoren oder Temperatursensoren liefern unterschiedliche Informationen, die gemeinsam ausgewertet werden.
Sensor Fusion spielt eine zentrale Rolle in Robotik, autonomen Fahrzeugen, industrieller Automatisierung, Machine Vision und Physical AI.
Warum reicht ein einzelner Sensor oft nicht aus?
Jeder Sensor besitzt Stärken und Schwächen.
Eine Kamera liefert detaillierte Bildinformationen, kann aber bei Dunkelheit, Blendung oder schlechter Sicht an ihre Grenzen geraten.
Radar misst Entfernungen und Geschwindigkeiten auch bei Regen oder Nebel, liefert jedoch meist weniger visuelle Details.
LiDAR erzeugt präzise räumliche Punktwolken, kann aber kostenintensiv sein und unter bestimmten Umweltbedingungen beeinträchtigt werden.
Beschleunigungs- und Drehratensensoren reagieren sehr schnell auf Bewegungen, können jedoch über längere Zeit Messfehler aufbauen.
Durch die Kombination mehrerer Sensoren lassen sich diese Schwächen teilweise ausgleichen.
Ein einfaches Beispiel
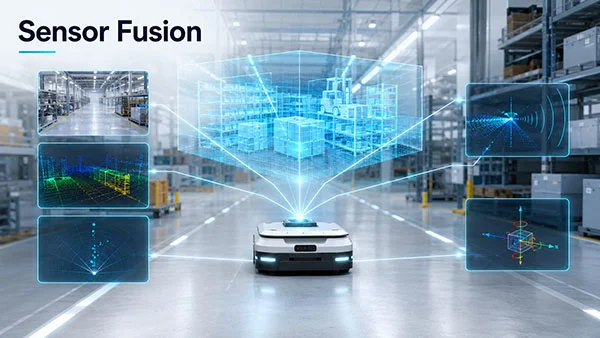
Ein mobiler Roboter bewegt sich durch eine Produktionshalle.
Eine Kamera erkennt Markierungen, Personen und Hindernisse. Ein LiDAR misst Entfernungen zu Wänden und Objekten. Radencoder erfassen die Bewegung der Räder. Eine inertiale Messeinheit misst Beschleunigungen und Drehbewegungen.
Jeder Sensor liefert nur einen Teil der benötigten Informationen. Gemeinsam ermöglichen die Daten eine zuverlässigere Bestimmung von Position, Geschwindigkeit und Umgebung.
Fällt eine Messung kurzfristig aus oder wird ungenau, können andere Sensoren diese Lücke teilweise überbrücken.
Wie funktioniert Sensor Fusion?
Sensor Fusion umfasst mehrere Verarbeitungsschritte.
Zunächst erfassen die Sensoren ihre jeweiligen Messgrößen. Diese Daten unterscheiden sich häufig in Format, Genauigkeit, Aktualisierungsrate und zeitlichem Verhalten.
Anschließend müssen die Daten synchronisiert werden. Messwerte, die zu unterschiedlichen Zeitpunkten aufgenommen wurden, können sonst zu falschen Schlussfolgerungen führen.
Danach werden die Daten kalibriert und in ein gemeinsames Bezugssystem überführt. Eine Kamera und ein LiDAR betrachten dieselbe Szene beispielsweise aus unterschiedlichen Positionen und mit unterschiedlichen Koordinatensystemen.
Im nächsten Schritt werden die Informationen zusammengeführt. Dabei kommen mathematische Verfahren, probabilistische Modelle oder AI-Algorithmen zum Einsatz.
Das Ergebnis ist eine gemeinsame Zustandsbeschreibung, etwa:
Position eines Roboters,
Entfernung zu einem Objekt,
Geschwindigkeit eines Fahrzeugs,
Zustand einer Maschine,
Klassifikation eines Gegenstands,
Wahrscheinlichkeit eines Fehlers.
Drei Ebenen der Sensor Fusion
Sensor Fusion kann auf verschiedenen Ebenen erfolgen.
Datenebene
Auf der Datenebene werden möglichst rohe Sensordaten miteinander kombiniert. Beispielsweise können Bilddaten mit Tiefeninformationen verknüpft werden.
Dieser Ansatz enthält viele Informationen, erfordert jedoch hohe Rechenleistung und eine präzise zeitliche Abstimmung.
Merkmalsebene
Hier extrahiert jedes Sensorsystem zunächst relevante Merkmale. Eine Kamera erkennt beispielsweise Kanten oder Objekte, während ein Radar Bewegungsinformationen liefert.
Diese Merkmale werden anschließend zusammengeführt.
Entscheidungsebene
Auf der Entscheidungsebene liefert jeder Sensor oder jedes Teilsystem zunächst ein eigenes Ergebnis. Erst danach werden die einzelnen Entscheidungen kombiniert.
Eine Kamera erkennt beispielsweise mit einer bestimmten Wahrscheinlichkeit eine Person. Ein Radarsystem meldet gleichzeitig ein bewegtes Objekt. Beide Ergebnisse erhöhen gemeinsam die Sicherheit der Klassifikation.
Wichtige Verfahren
Je nach Anwendung kommen unterschiedliche Methoden zum Einsatz.
Kalman-Filter
Der Kalman-Filter ist ein bekanntes mathematisches Verfahren zur Schätzung dynamischer Zustände. Er wird häufig eingesetzt, um Messungen mit unterschiedlichen Unsicherheiten zu kombinieren.
Typische Anwendungen sind Navigation, Positionsbestimmung und Bewegungsverfolgung.
Erweiterter Kalman-Filter
Viele reale Systeme verhalten sich nicht linear. Der erweiterte Kalman-Filter passt das Grundprinzip an solche Systeme an.
Er wird unter anderem in Robotik, Fahrzeugtechnik und Drohnennavigation verwendet.
Partikelfilter
Partikelfilter beschreiben mögliche Zustände durch eine Vielzahl einzelner Hypothesen. Sie eignen sich für komplexe und nichtlineare Probleme.
Ein typisches Einsatzgebiet ist die Lokalisierung mobiler Roboter.
Bayessche Verfahren
Bayessche Modelle kombinieren vorhandenes Wissen mit neuen Messdaten. Sie eignen sich besonders für Entscheidungen unter Unsicherheit.
Neuronale Netze
Moderne Sensor-Fusion-Systeme nutzen zunehmend Deep-Learning-Modelle. Diese können Zusammenhänge zwischen unterschiedlichen Sensordaten automatisch lernen.
Dabei werden beispielsweise Kamerabilder, Radar- und LiDAR-Daten gemeinsam verarbeitet.
Typische Anwendungen
Autonome Fahrzeuge
Fahrzeuge kombinieren Kameras, Radar, Ultraschall, LiDAR, GPS und inertiale Sensoren. Dadurch können sie Fahrspuren, andere Verkehrsteilnehmer, Entfernungen und Bewegungen erfassen.
Kein einzelner Sensor liefert unter allen Bedingungen ausreichend zuverlässige Informationen.
Robotik
Roboter benötigen ein möglichst vollständiges Verständnis ihrer Umgebung. Dazu kombinieren sie Bilddaten, Kraftmessungen, Positionssensoren, Abstandssensoren und Bewegungsdaten.
Bei einem Greifvorgang kann eine Kamera die Lage eines Objekts erkennen, während ein Kraft-Momenten-Sensor den Kontakt überwacht.
Predictive Maintenance
In der Zustandsüberwachung werden Schwingungen, Temperaturen, Geräusche, Stromaufnahme und Druck kombiniert.
Ein einzelner Messwert kann auf viele Ursachen zurückzuführen sein. Mehrere Sensoren ermöglichen eine genauere Bewertung des Maschinenzustands.
Industrielle Qualitätsprüfung
Kameras prüfen Oberflächen und Abmessungen. Weitere Sensoren messen Gewicht, Temperatur, Kraft oder elektrische Eigenschaften.
Durch die Kombination können Fehler erkannt werden, die mit einem einzigen Prüfverfahren nicht sichtbar wären.
Medizintechnik
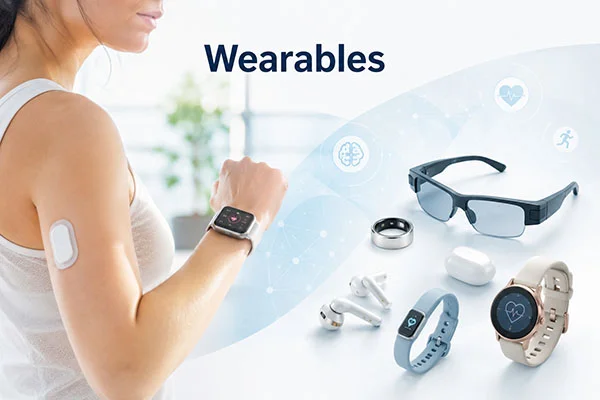
Wearables und medizinische Geräte verbinden Daten aus Bewegungssensoren, Herzfrequenzmessung, Temperaturmessung oder Sauerstoffsättigung.
Die gemeinsame Betrachtung kann ein umfassenderes Bild des körperlichen Zustands liefern.
Welche Herausforderungen gibt es?
Sensor Fusion verbessert viele Systeme, erhöht aber auch deren Komplexität.
Zeitliche Synchronisation
Sensoren arbeiten häufig mit unterschiedlichen Messraten. Eine Kamera liefert beispielsweise 30 Bilder pro Sekunde, während ein Bewegungssensor mehrere hundert Messwerte pro Sekunde erzeugt.
Ohne exakte Zeitstempel können Daten falsch zugeordnet werden.
Kalibrierung
Sensoren müssen räumlich und messtechnisch aufeinander abgestimmt werden. Schon kleine Abweichungen können zu fehlerhaften Ergebnissen führen.
Unterschiedliche Genauigkeiten
Nicht jeder Sensor ist in jeder Situation gleich zuverlässig. Das System muss die jeweilige Unsicherheit berücksichtigen.
Ausfälle und Störungen
Sensoren können verschmutzen, verdeckt werden, altern oder durch Umwelteinflüsse gestört werden. Ein robustes System muss solche Fehler erkennen.
Rechenaufwand
Die Verarbeitung großer Datenmengen erfordert leistungsfähige Hardware. Das gilt besonders bei Kameras, LiDAR und komplexen AI-Modellen.
Sensor Fusion und künstliche Intelligenz
Künstliche Intelligenz erweitert die Möglichkeiten klassischer Sensor Fusion.
Ein neuronales Netz kann lernen, welche Sensordaten in bestimmten Situationen besonders relevant sind. Es kann außerdem komplexe Muster erkennen, die mit festen Regeln nur schwer abzubilden wären.
In modernen Systemen werden klassische Verfahren und AI häufig kombiniert.
Mathematische Filter übernehmen beispielsweise die Positionsschätzung, während ein Deep-Learning-Modell Objekte erkennt und klassifiziert.
Dieser hybride Ansatz verbindet die Nachvollziehbarkeit etablierter Verfahren mit der Flexibilität lernender Systeme.
Welche Rolle spielt Edge AI?
Viele Sensor-Fusion-Anwendungen müssen in Echtzeit reagieren. Deshalb findet die Verarbeitung häufig direkt auf einem Fahrzeug, Roboter oder Edge-Computer statt.
Die lokale Verarbeitung bietet mehrere Vorteile:
kurze Reaktionszeiten,
geringere Datenübertragung,
höhere Verfügbarkeit,
bessere Kontrolle sensibler Daten.
Besonders bei sicherheitskritischen Anwendungen darf die Entscheidung nicht von einer dauerhaften Cloud-Verbindung abhängen.
Sensor Fusion als Grundlage für Physical AI
Physical AI beschreibt Systeme, die ihre Umwelt erfassen, verstehen und physisch auf sie einwirken.
Damit ein Roboter oder autonomes System sinnvoll handeln kann, benötigt es zuverlässige Informationen über seine Umgebung und seinen eigenen Zustand.
Sensor Fusion bildet dafür eine zentrale Grundlage. Sie verbindet Wahrnehmung, Zustandsbestimmung und Handlung.
Je besser die verschiedenen Datenquellen zusammengeführt werden, desto sicherer und flexibler kann ein physisches AI-System agieren.
Fazit
Sensor Fusion ermöglicht technischen Systemen, mehrere Perspektiven gleichzeitig zu nutzen. Die Kombination unterschiedlicher Sensoren verbessert Genauigkeit, Robustheit und Verfügbarkeit.
Der Nutzen entsteht jedoch nicht allein durch eine größere Anzahl von Sensoren. Entscheidend sind eine saubere Synchronisation, präzise Kalibrierung, geeignete Algorithmen und eine realistische Bewertung der Messunsicherheit.
In Robotik, Mobilität, Industrie und Physical AI gehört Sensor Fusion deshalb zu den wichtigsten Technologien für zuverlässige maschinelle Wahrnehmung.