Sensorik für humanoide Roboter: Wie menschenähnliche Maschinen ihre Umwelt erfassen
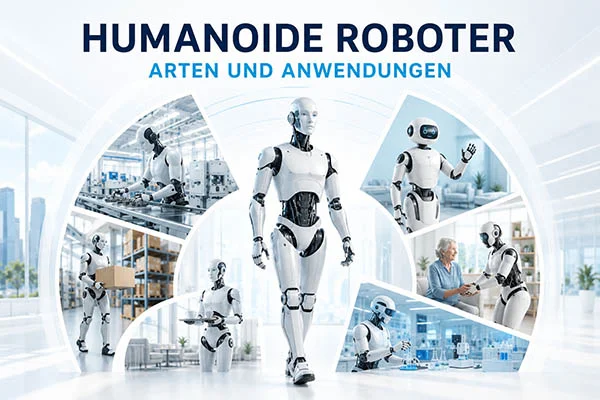
Humanoide Roboter orientieren sich in Aufbau und Bewegungsmöglichkeiten am menschlichen Körper. Sie besitzen häufig einen Kopf mit Kameras, einen beweglichen Oberkörper, zwei Arme, Hände und Beine. Dadurch sollen sie in Umgebungen arbeiten können, die ursprünglich für Menschen geschaffen wurden.
Damit ein humanoider Roboter sicher stehen, gehen, greifen und mit Menschen interagieren kann, benötigt er eine Vielzahl unterschiedlicher Sensoren. Diese erfassen nicht nur die Umgebung, sondern auch den eigenen Körperzustand des Roboters.
Kameras erkennen Objekte und Personen. Kraftsensoren messen Kontakt. Gelenksensoren bestimmen die Stellung von Armen und Beinen. Inertiale Sensoren helfen, das Gleichgewicht zu halten. Taktile Sensoren liefern Informationen darüber, wie ein Objekt berührt oder gegriffen wird.
Erst das Zusammenspiel dieser Daten ermöglicht kontrollierte und anpassungsfähige Bewegungen.
Was ist ein humanoider Roboter?
Ein humanoider Roboter ist ein technisches System, dessen Körperform oder Bewegungsweise an den Menschen angelehnt ist.
Typische Merkmale sind:
zwei Beine,
zwei Arme,
ein Oberkörper,
ein Kopf mit Sensorsystemen,
Hände oder Greifer,
bewegliche Gelenke,
eine aufrechte Körperhaltung.
Nicht jeder humanoide Roboter bildet den menschlichen Körper vollständig nach. Manche Systeme bestehen nur aus einem Oberkörper mit Armen und Kopf. Andere sind als vollständige zweibeinige Roboter ausgeführt.
Der menschenähnliche Aufbau soll vor allem einen praktischen Vorteil bieten: Der Roboter kann Treppen, Türen, Werkzeuge, Regale, Arbeitsplätze und Fahrzeuge nutzen, die für Menschen ausgelegt wurden.
Warum ist Sensorik für humanoide Roboter besonders anspruchsvoll?
Ein fest installierter Industrieroboter arbeitet häufig in einer klar definierten Umgebung. Seine Position ist bekannt, Werkstücke liegen an vorgegebenen Stellen und Bewegungsabläufe sind genau programmiert.
Ein humanoider Roboter soll dagegen oft in dynamischen und weniger strukturierten Bereichen arbeiten.
Er muss beispielsweise:
auf unebenem Boden gehen,
Hindernissen ausweichen,
Personen erkennen,
Werkzeuge aufnehmen,
empfindliche Gegenstände greifen,
sein Gleichgewicht halten,
auf unerwartete Kontakte reagieren,
wechselnde Aufgaben ausführen.
Dafür reicht ein einzelner Sensortyp nicht aus. Der Roboter benötigt Informationen über seine Umgebung, seine Bewegungen und die Kräfte, die auf seinen Körper wirken.
Exterozeption und Propriozeption
Die Sensorik humanoider Roboter lässt sich grob in zwei Bereiche einteilen.
Exterozeptive Sensoren
Exterozeptive Sensoren erfassen die äußere Umgebung.
Dazu gehören:
Kameras,
LiDAR,
Radar,
Ultraschall,
Mikrofone,
Abstandssensoren,
Umweltsensoren.
Sie helfen dem Roboter zu erkennen, was sich um ihn herum befindet.
Propriozeptive Sensoren
Propriozeptive Sensoren erfassen den eigenen Körperzustand.
Dazu gehören:
Gelenkpositionssensoren,
Drehgeber,
Kraft- und Drehmomentsensoren,
Beschleunigungssensoren,
Drehratensensoren,
Motorstrommessung,
Temperatursensoren.
Sie liefern Informationen darüber, wie der Roboter steht, sich bewegt und belastet wird.
Menschen verfügen über einen vergleichbaren inneren Bewegungssinn. Auch ohne hinzusehen können wir ungefähr wahrnehmen, wie unsere Arme oder Beine positioniert sind.
Kameras als visuelle Sensoren
Kameras gehören zu den wichtigsten Sensoren humanoider Roboter.
Sie sind häufig im Kopf, im Oberkörper oder an den Händen angebracht.
Mit Kameras kann ein Roboter:
Personen erkennen,
Gegenstände identifizieren,
Arbeitsbereiche überwachen,
Bewegungen verfolgen,
Oberflächen und Formen analysieren,
Texte und Symbole lesen,
Greifpunkte bestimmen.
Je nach Anwendung kommen unterschiedliche Kamerasysteme zum Einsatz.
RGB-Kameras
RGB-Kameras liefern Farbbilder, ähnlich wie herkömmliche Digitalkameras.
Sie eignen sich für Objekterkennung, Szenenverständnis und visuelle Kommunikation.
Stereo-Kameras
Stereo-Kameras verwenden zwei räumlich getrennte Bildsensoren.
Aus den unterschiedlichen Blickwinkeln kann das System Tiefeninformationen berechnen.
Tiefenkameras
Tiefenkameras erfassen zusätzlich zur Bildinformation die Entfernung einzelner Bildbereiche.
Sie unterstützen räumliche Wahrnehmung, Navigation und Greifplanung.
Event-basierte Kameras
Event-Kameras erfassen nicht vollständige Bilder in festen Zeitabständen, sondern Änderungen einzelner Bildpunkte.
Sie reagieren sehr schnell und können bei dynamischen Bewegungen oder stark wechselnden Lichtverhältnissen Vorteile bieten.
LiDAR und räumliche Umgebungserfassung
LiDAR-Systeme messen Entfernungen mithilfe von Lichtimpulsen.
Sie erzeugen eine dreidimensionale Punktwolke der Umgebung.
Humanoide Roboter können LiDAR verwenden für:
Navigation,
Hinderniserkennung,
Kartierung,
Lokalisierung,
Erfassung von Raumgeometrien,
Bestimmung von Abständen.
LiDAR liefert präzise räumliche Informationen, kann jedoch zusätzlichen Bauraum, Energie und Rechenleistung benötigen.
Bei kompakten Robotern wird deshalb häufig geprüft, ob Kameras und Tiefensensoren einen Teil dieser Aufgaben übernehmen können.
Radar und Ultraschall
Radar misst Entfernungen und Bewegungen mithilfe elektromagnetischer Wellen.
Es kann auch unter Bedingungen funktionieren, bei denen Kameras eingeschränkt sind, beispielsweise bei Staub, Dunkelheit oder schlechter Sicht.
Ultraschallsensoren eignen sich vor allem für kurze Distanzen.
Sie können verwendet werden für:
Kollisionsvermeidung,
Abstandsmessung,
Erkennung naher Hindernisse,
Unterstützung beim langsamen Manövrieren.
Beide Technologien ergänzen visuelle Sensoren und können die Robustheit der Wahrnehmung verbessern.
Inertiale Messeinheiten und Gleichgewicht
Eine inertiale Messeinheit, kurz IMU, kombiniert meist Beschleunigungssensoren und Drehratensensoren.
Sie misst:
lineare Beschleunigung,
Drehbewegung,
Orientierung,
Lageveränderung.
Bei humanoiden Robotern ist die IMU besonders wichtig für Gleichgewicht und Stabilisierung.
Sie hilft zu erkennen, ob der Roboter:
nach vorne kippt,
seitlich schwankt,
beschleunigt,
stolpert,
den Bodenkontakt verliert.
Die Steuerung kann daraufhin Gegenbewegungen einleiten.
Da kleine Messfehler sich über die Zeit summieren können, werden IMU-Daten meist mit weiteren Sensorinformationen kombiniert.
Gelenkpositionssensoren und Drehgeber
Humanoide Roboter besitzen zahlreiche bewegliche Gelenke.
Jedes Gelenk muss präzise überwacht werden.
Drehgeber und Positionssensoren messen beispielsweise:
Gelenkwinkel,
Motordrehzahl,
Bewegungsrichtung,
Position einer Achse.
Diese Informationen sind notwendig, um Arme, Beine, Hände und Oberkörper kontrolliert zu bewegen.
Die Steuerung vergleicht die geplante Position mit der tatsächlich gemessenen Stellung.
Abweichungen können anschließend korrigiert werden.
Kraft- und Drehmomentsensoren
Kraft- und Drehmomentsensoren messen mechanische Belastungen.
Sie befinden sich beispielsweise:
in Gelenken,
an Handgelenken,
in Greifern,
in Füßen,
zwischen Roboterarm und Werkzeug.
Diese Sensoren helfen dem Roboter zu erkennen:
wie stark er einen Gegenstand greift,
ob ein Werkzeug Widerstand erfährt,
ob ein Fuß sicher auf dem Boden steht,
ob ein Arm mit einem Hindernis kollidiert,
welche Last bewegt wird.
Bei der Zusammenarbeit mit Menschen sind solche Informationen besonders wichtig.
Der Roboter muss unerwarteten Kontakt erkennen und seine Bewegung begrenzen oder stoppen können.
Kraftsensoren in den Füßen
Für zweibeinige Roboter sind Sensoren in den Füßen von zentraler Bedeutung.
Sie erfassen:
Auflagekräfte,
Druckverteilung,
Schwerpunktverlagerung,
Bodenkontakt,
Belastung einzelner Fußbereiche.
Daraus kann das System ableiten, ob der Roboter stabil steht und wie sich sein Gewicht verteilt.
Beim Gehen wechselt die Belastung ständig zwischen beiden Beinen.
Die Fußsensorik liefert deshalb wichtige Rückmeldungen für Schrittplanung und Gleichgewichtsregelung.
Taktile Sensoren und künstliche Haut
Taktile Sensoren sollen den Tastsinn nachbilden.
Sie können an Fingern, Handflächen, Armen oder größeren Bereichen des Roboterkörpers angebracht werden.
Je nach Bauart erfassen sie:
Druck,
Berührung,
Scherkräfte,
Vibration,
Temperatur,
Kontaktfläche.
Eine flächige Anordnung vieler taktiler Sensorelemente wird häufig als elektronische oder künstliche Haut bezeichnet.
Damit kann ein Roboter erkennen, wo und wie stark er berührt wird.
Dies ist nützlich für:
sicheres Greifen,
Erkennung rutschender Objekte,
feinfühlige Montage,
Mensch-Roboter-Interaktion,
Kollisionsschutz.
Sensorik in Händen und Fingern
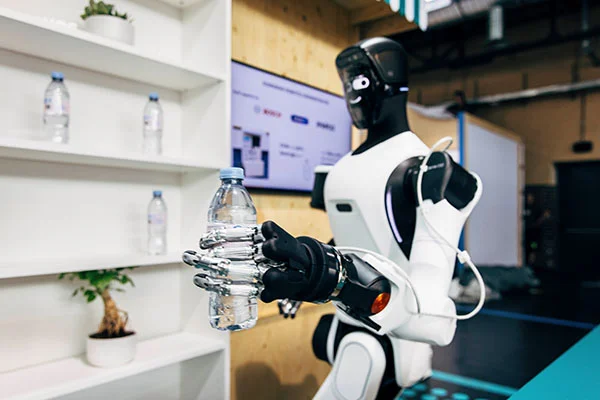
Roboterhände gehören zu den anspruchsvollsten mechanischen und sensorischen Baugruppen.
Eine menschenähnliche Hand besitzt viele Gelenke und muss unterschiedliche Objekte sicher greifen können.
Dafür können folgende Sensoren eingesetzt werden:
Gelenkpositionssensoren,
Kraftsensoren,
taktile Sensorfelder,
Näherungssensoren,
Temperatursensoren,
Kameras in Hand oder Handgelenk.
Der Roboter muss nicht nur erkennen, ob er ein Objekt berührt.
Er muss auch bewerten:
ob das Objekt sicher gehalten wird,
ob es verrutscht,
ob die Greifkraft zu hoch ist,
ob der Griff neu angepasst werden muss.
Bei empfindlichen Gegenständen ist eine präzise Kraftregelung entscheidend.
Mikrofone und akustische Wahrnehmung
Mikrofone ermöglichen Sprachaufnahme und akustische Umgebungserkennung.
Ein humanoider Roboter kann damit:
gesprochene Anweisungen erfassen,
die Richtung einer Stimme bestimmen,
Warnsignale erkennen,
ungewöhnliche Geräusche identifizieren,
mit Menschen kommunizieren.
Mehrere Mikrofone können als Mikrofonarray angeordnet werden.
Dadurch lässt sich die Richtung einer Schallquelle genauer bestimmen und Umgebungsgeräusch teilweise reduzieren.
Akustische Sensorik kann außerdem technische Zustände erfassen, beispielsweise ungewöhnliche Geräusche einer Maschine.
Näherungs- und Abstandssensoren
Näherungssensoren erkennen Objekte, bevor ein direkter Kontakt entsteht.
Sie können an Händen, Armen oder am Körper angebracht werden.
Dadurch kann der Roboter:
eine Handbewegung abbremsen,
einen Greifer vorpositionieren,
Kollisionen vermeiden,
Sicherheitsabstände einhalten.
Je nach Reichweite und Genauigkeit kommen optische, kapazitive, induktive oder Ultraschallverfahren zum Einsatz.
Temperatur- und Zustandssensoren
Humanoide Roboter müssen nicht nur ihre Umgebung, sondern auch ihre eigenen technischen Komponenten überwachen.
Temperatursensoren kontrollieren beispielsweise:
Motoren,
Leistungselektronik,
Batterien,
Prozessoren,
Getriebe.
Weitere interne Sensoren erfassen:
Batteriespannung,
Stromverbrauch,
Motortemperatur,
Kühlungszustand,
mechanische Belastung.
Diese Daten helfen, Überhitzung, Überlastung und technischen Verschleiß zu vermeiden.
Sensor Fusion
Ein humanoider Roboter kann sich nicht auf einen einzelnen Sensor verlassen.
Die unterschiedlichen Daten müssen zusammengeführt werden.
Dieser Prozess wird Sensor Fusion genannt.
Ein Roboter kann beispielsweise gleichzeitig nutzen:
Kameras zur Objekterkennung,
LiDAR zur Abstandsmessung,
eine IMU für Orientierung,
Gelenksensoren für Körperhaltung,
Fußsensoren für Gleichgewicht,
Kraftsensoren für Kontakt.
Aus diesen Daten entsteht ein gemeinsames Modell der Umgebung und des eigenen Zustands.
Sensor Fusion verbessert Genauigkeit und Robustheit.
Wenn eine Kamera ein Objekt vorübergehend nicht eindeutig erkennt, können Tiefen- oder Abstandssensoren zusätzliche Informationen liefern.
Lokalisierung und Kartierung
Ein mobiler humanoider Roboter muss wissen, wo er sich befindet.
Dafür kombiniert er häufig:
Kamerabilder,
LiDAR-Daten,
IMU-Messwerte,
Gelenkbewegungen,
bekannte Karten,
erkannte Orientierungspunkte.
Ein wichtiges Verfahren ist SLAM, also Simultaneous Localization and Mapping.
Dabei erstellt oder aktualisiert der Roboter eine Karte seiner Umgebung und bestimmt gleichzeitig seine eigene Position.
In Innenräumen ist dies besonders wichtig, weil Satellitennavigation dort meist nicht zuverlässig funktioniert.
Wahrnehmung des eigenen Körpers
Humanoide Roboter benötigen ein internes Körpermodell.
Dieses beschreibt:
Länge und Lage der Gliedmaßen,
Gelenkgrenzen,
Schwerpunkt,
mögliche Bewegungen,
aktuelle Körperhaltung,
Kontaktpunkte mit der Umgebung.
Sensoren aktualisieren dieses Modell kontinuierlich.
Dadurch weiß die Steuerung beispielsweise, ob ein Arm eine geplante Position erreichen kann oder ob eine Bewegung das Gleichgewicht gefährdet.
Diese Form der Eigenwahrnehmung wird als Propriozeption bezeichnet.
Sensorik und Bewegungsregelung
Sensoren liefern Rückmeldungen für die Bewegungsregelung.
Der Ablauf lässt sich vereinfacht so darstellen:
Das System plant eine Bewegung.
Motoren setzen die Bewegung um.
Sensoren messen den tatsächlichen Zustand.
Die Steuerung vergleicht Soll- und Ist-Werte.
Abweichungen werden korrigiert.
Dieser Regelkreis läuft sehr schnell und kontinuierlich.
Beim Gehen betrifft das gleichzeitig viele Gelenke.
Kleine Veränderungen im Untergrund oder in der Gewichtsverteilung müssen sofort ausgeglichen werden.
Welche Rolle spielt künstliche Intelligenz?
AI hilft humanoiden Robotern, komplexe Sensordaten zu interpretieren.
Typische Aufgaben sind:
Objekterkennung,
Personenerkennung,
Sprachverarbeitung,
Greifpunktbestimmung,
Bewegungsprognose,
Situationsbewertung,
Aufgabenplanung,
Anomalieerkennung.
Neuronale Netze können beispielsweise lernen, Gegenstände aus Kamerabildern zu erkennen oder geeignete Greifpositionen vorzuschlagen.
Die unmittelbare Stabilisierung eines Gelenks oder der Gleichgewichtsausgleich wird jedoch häufig weiterhin durch klassische Regelungsverfahren übernommen.
In der Praxis entstehen daher hybride Systeme aus AI, Robotik und Regelungstechnik.
Edge AI im humanoiden Roboter
Viele Sensordaten müssen in Echtzeit verarbeitet werden.
Ein humanoider Roboter kann nicht jede Kameraaufnahme oder Kraftmessung zuerst an eine entfernte Cloud senden.
Die Verarbeitung findet deshalb überwiegend lokal statt.
Edge-AI-Hardware übernimmt beispielsweise:
Bildanalyse,
Sprachverarbeitung,
Sensor Fusion,
Hinderniserkennung,
Bewegungsplanung,
Zustandsüberwachung.
Cloud-Systeme können ergänzend für Modelltraining, Softwareupdates und langfristige Datenanalyse genutzt werden.
Sicherheitskritische Entscheidungen müssen jedoch lokal und auch ohne Netzwerkverbindung möglich sein.
Typische Herausforderungen
Hohe Zahl an Sensoren
Humanoide Roboter besitzen häufig viele Gelenke und Messstellen.
Dadurch entstehen große Datenmengen und komplexe Verkabelungen.
Platz und Gewicht
Sensoren, Kabel und Auswerteeinheiten müssen in eine kompakte Konstruktion integriert werden.
Zusätzliches Gewicht erhöht den Energieverbrauch.
Energiebedarf
Sensoren und Rechenhardware benötigen Energie.
Bei mobilen Robotern beeinflusst dies direkt die Betriebsdauer.
Kalibrierung
Kameras, Gelenksensoren, IMUs und Kraftsensoren müssen präzise aufeinander abgestimmt werden.
Fehlerhafte Kalibrierung kann zu ungenauen Bewegungen führen.
Messrauschen und Drift
Sensorwerte sind nie vollständig fehlerfrei.
Besonders inertiale Sensoren können über längere Zeit Abweichungen aufbauen.
Mechanische Belastung
Sensoren in Füßen, Händen und Gelenken sind hohen Kräften und wiederholten Belastungen ausgesetzt.
Echtzeitverarbeitung
Die Verarbeitung muss schnell genug erfolgen, damit der Roboter stabil und sicher reagieren kann.
Sicherheit
Sensorfehler dürfen nicht zu unkontrollierten Bewegungen führen.
Wichtige Systeme benötigen Plausibilitätsprüfungen, Redundanz und sichere Rückfallebenen.
Redundanz und funktionale Sicherheit
Bei kritischen Funktionen reicht oft ein einzelner Sensor nicht aus.
Mehrere Sensoren können dieselbe Situation auf unterschiedliche Weise erfassen.
Ein humanoider Roboter kann seine Körperlage beispielsweise aus IMU-Daten, Gelenkstellungen und Fußkräften bestimmen.
Weichen die Ergebnisse stark voneinander ab, kann das System einen Fehler erkennen.
Redundanz erhöht die Sicherheit, verursacht jedoch zusätzlichen Aufwand, Gewicht und Kosten.
Entscheidend ist deshalb, kritische Funktionen gezielt mehrfach abzusichern.
Mensch-Roboter-Interaktion
Humanoide Roboter sollen häufig in unmittelbarer Nähe von Menschen arbeiten.
Dafür benötigen sie Sensoren, die Personen und Kontakte zuverlässig erkennen.
Wichtige Funktionen sind:
Personenerkennung,
Abstandsmessung,
Blick- und Gestenerkennung,
Sprachaufnahme,
Kraftbegrenzung,
Berührungserkennung,
Kollisionsvermeidung.
Die Sensorik muss nicht nur leistungsfähig, sondern auch vorhersehbar sein.
Menschen müssen erkennen können, was der Roboter wahrnimmt und welche Bewegung er als Nächstes ausführen wird.
Typische Einsatzfelder
Industrie
Humanoide Roboter könnten Maschinen bedienen, Materialien transportieren oder einfache Montageaufgaben übernehmen.
Logistik
Mögliche Aufgaben sind Kommissionierung, Sortierung und innerbetrieblicher Transport.
Inspektion
Roboter können technische Anlagen, gefährliche Bereiche oder schwer zugängliche Umgebungen untersuchen.
Forschung
Humanoide Plattformen werden zur Untersuchung von Bewegung, Greifen, Wahrnehmung und Mensch-Roboter-Interaktion eingesetzt.
Assistenz
Langfristig können humanoide Systeme Menschen bei körperlich belastenden oder wiederkehrenden Aufgaben unterstützen.
Katastrophenschutz
Menschenähnliche Roboter könnten Werkzeuge, Türen und Infrastruktur in gefährlichen Bereichen bedienen.
Wie wird geeignete Sensorik ausgewählt?
Die Auswahl sollte sich an der konkreten Aufgabe orientieren.
Wichtige Fragen sind:
Welche Objekte und Personen müssen erkannt werden?
Welche Bewegungsgenauigkeit ist erforderlich?
Welche Kräfte treten auf?
Wie schnell muss das System reagieren?
Welche Umgebungsbedingungen bestehen?
Welche Sensoren sind sicherheitskritisch?
Wie hoch dürfen Gewicht und Energieverbrauch sein?
Wie werden Sensorfehler erkannt?
Wie können Komponenten gewartet und kalibriert werden?
Mehr Sensoren bedeuten nicht automatisch bessere Wahrnehmung.
Entscheidend ist, dass die verwendeten Sensoren relevante Informationen liefern und zuverlässig zusammenarbeiten.
Fazit
Sensorik ist die Grundlage jeder leistungsfähigen humanoiden Robotik.
Kameras, Tiefensensoren und LiDAR erfassen die Umgebung. Gelenk- und Inertialsensoren bestimmen den eigenen Körperzustand. Kraft- und Tastsensoren ermöglichen kontrollierten Kontakt mit Objekten und Menschen.
Erst durch Sensor Fusion entsteht ein zusammenhängendes Bild aus äußerer Wahrnehmung und innerem Zustand.
Die größte Herausforderung liegt nicht allein in der Genauigkeit einzelner Sensoren. Entscheidend sind Integration, Kalibrierung, Echtzeitverarbeitung, Energieeffizienz und funktionale Sicherheit.
Humanoide Roboter können nur dann flexibel und zuverlässig handeln, wenn sie ihre Umwelt und den eigenen Körper kontinuierlich und präzise erfassen.